
给机器人穿上考拉睡衣:16块自制布传感器,比25万欧元的触觉皮肤便宜得多
“ 一件考拉睡衣,让机器人全身都能感知触摸和情绪。
给机器人全身"贴皮肤",这件事被马普所用一身考拉睡衣解决了。
大多数社交机器人的触觉现状是:广泛使用的NAO只在头顶、手和脚有几个开关式触摸点,既不容易分清你在做什么动作,也不知道你用了多大力;海豹机器人PARO的传感器只装在鳍和头部。而人和动物全身都能感知触摸、没有"盲区"。
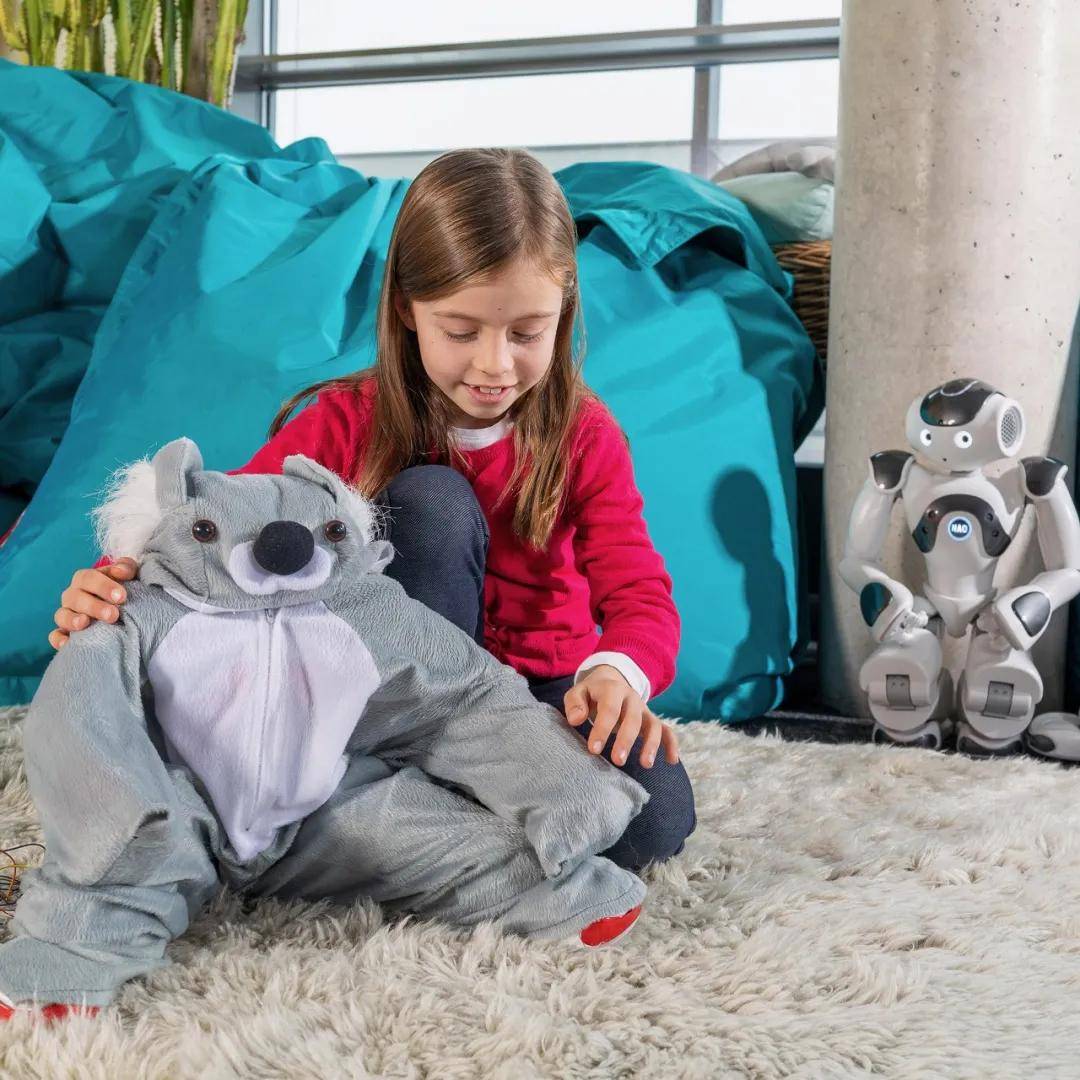
马普智能系统研究所(联合美国田纳西大学、Fraunhofer IPA)做了个叫HERA(触觉共情机器动物)的原型:给NAO贴上16块自制柔性触觉传感器,外面套一件改制的考拉睡衣,让它能识别5种触摸手势和2种力度,并用一个"质量-弹簧-阻尼"模型让情绪随时间连续起伏。
研究已发表于IEEE Transactions on Affective Computing,标题为:Creating an Affective Robot That Feels Both Touch and Emotion.
01.
16块布,缝出一层能摸的皮肤
传感器原理不复杂:两层带绝缘涂层的高导电织物,中间夹一层低导电泡棉,按压时两层靠近、电阻下降,测分压电压即可。
难在贴合曲面身体。团队的做法是:先用铝箔在每个身体部位压出模具,拆平扫描后在CAD里整理成可复现的版本,再根据各层厚度和曲率自动生成尺寸,最后激光切割批量裁剪(氯丁橡胶层因激光切割会释放氯气只能手工裁)。相比前作四块传感器纯手工制版,这套流程几秒就能切出一批。
16块传感器覆盖头脸、前胸和左右两侧的肩、上臂、下臂、手、大腿、小腿、脚。关节处刻意不覆盖以免夹伤,背部也没装,因为不希望用户去摸那里的微控制器。硅胶封边解决了前代相邻导电层意外接触的问题,还顺带减少分层和移位;实芯线换多股线;加了可拆卸金属衣扣,单块传感器能拆下来清洗维修。
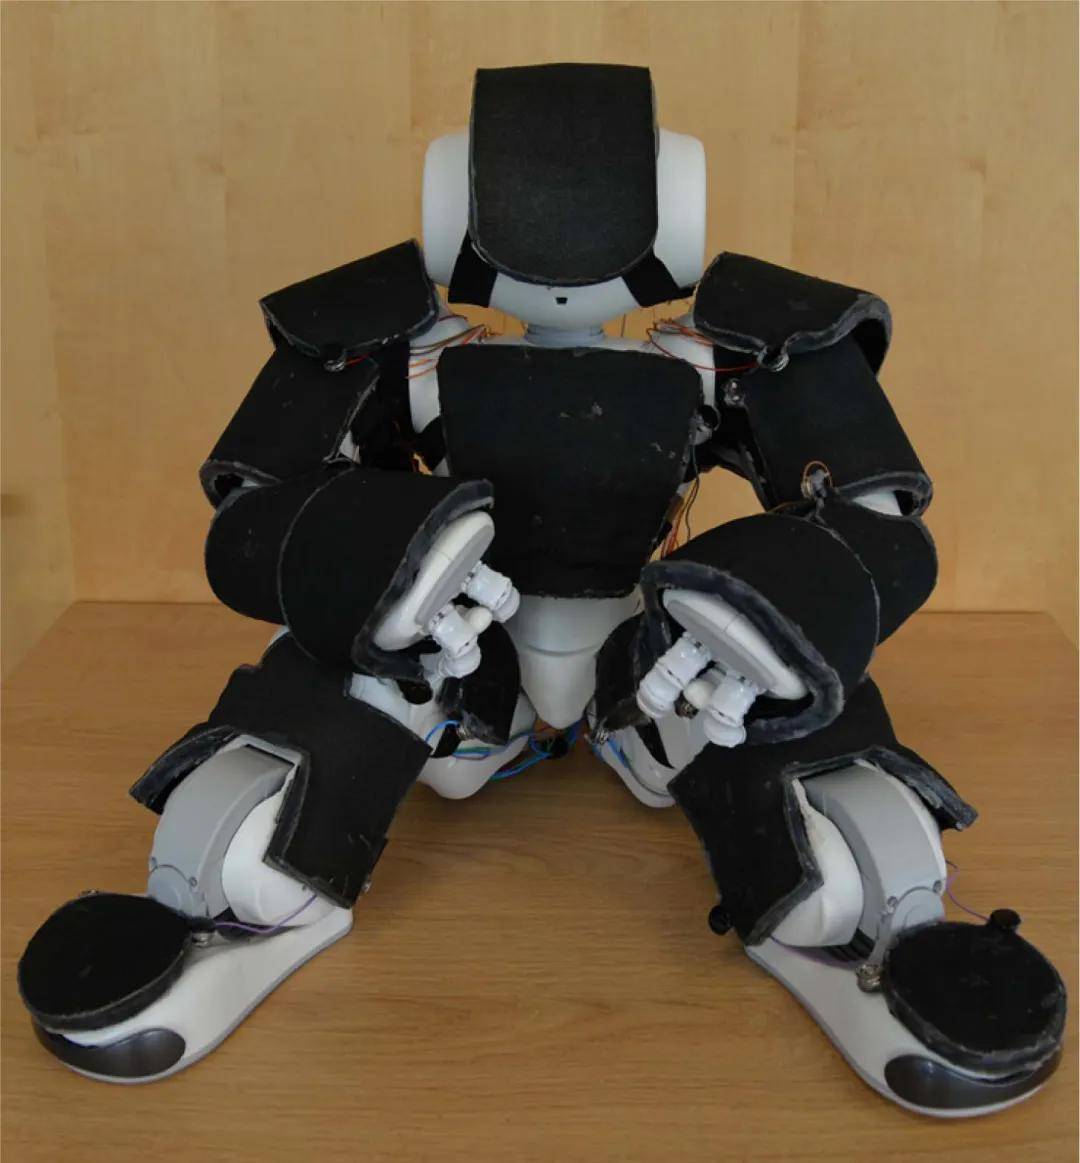
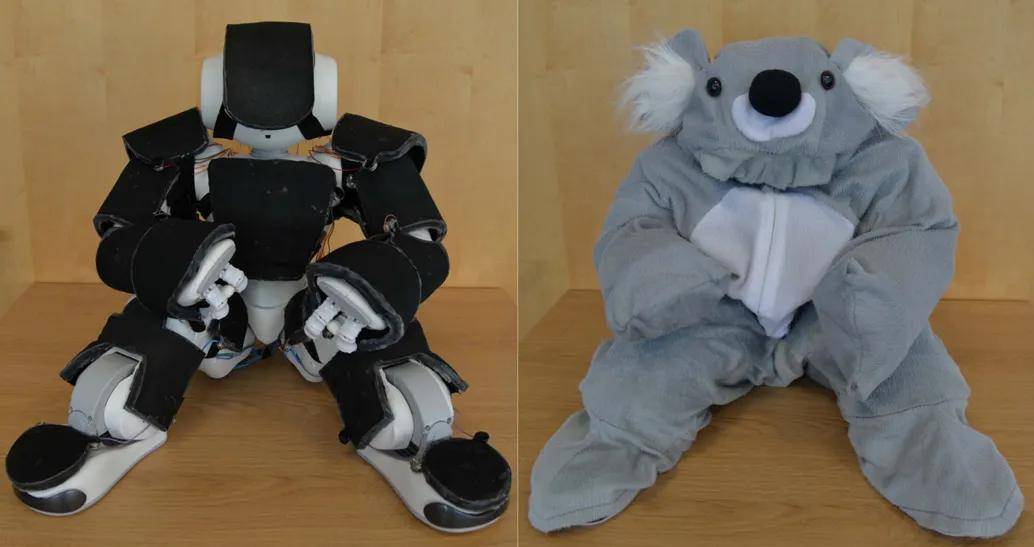
图:贴满16块柔性触觉传感器的NAO
考拉睡衣也重新裁过。前代问题是衣服太紧、把肩部传感器预压了,团队拆了另一件同款补料放松肩部张力,加了背部拉链,还把原本只是帽子的考拉头改成能完整包住脑袋的样式。有意思的是,这件衣服还扩大了感知范围——它把胸口上沿等裸露区域与附近传感器机械耦合了起来。

图:套上定制考拉睡衣的HERA
采集端换成带16路模拟输入的定制M2微控制器,采样率接近400Hz,是前代的10倍,射频无线传输无需拖线。作为对照,iCub的触觉皮肤有2000多个触觉单元,成本约25万欧元;HERA走的是另一条路——牺牲单块传感器内部的位置分辨率,换低成本、易制造、高鲁棒。这一取向来自此前对自闭症治疗师的访谈:他们的优先诉求是简单、耐用、便宜。
02.
先判断有没有被摸,再判断被怎么摸
训练数据由3位实验者采集,每次触摸5秒,手势为拍打、戳、抚摸、挤压、挠痒,力度分轻柔和用力,位置含16块传感器加一个"哪里都不碰",共1020次、可用933次。测试数据难得多:两位实验者按各自指令同时摸不同部位,时长设为4/6/8秒并错开排列,覆盖"无人摸、只有A、只有B、两人同时"四种情况,分类器在回放时实时运行。
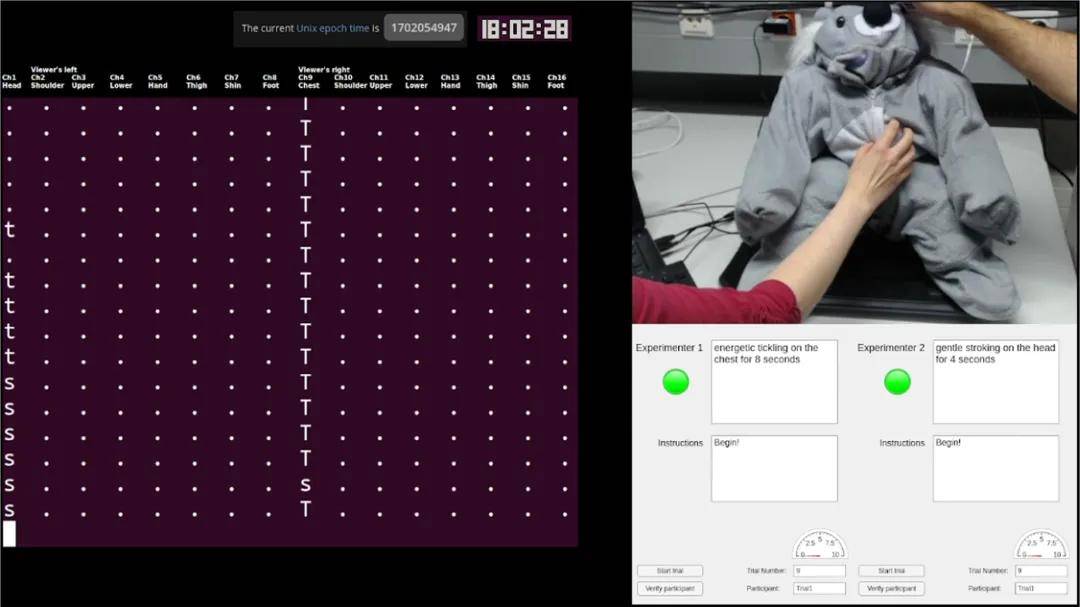
模型上,团队复现"统计特征+随机森林"的经典路线后发现过拟合严重,改成两阶段卷积神经网络:先做触摸检测二分类,再对判定为触摸的信号做10类手势识别。这既缓解了正负样本约1:16的失衡,也让每个通道独立判断,从而支持全身多点同时触摸。窗口约1秒,逐样本均值减除以抗基线漂移,部署用ONNX Runtime跑在CPU上,分类与情绪模型在16核CPU上以约40Hz并行。
结果:触摸检测F1为0.773,手势识别实时测试集准确率52.2%——10分类随机水平是10%,即5.2倍于随机,与该领域已有工作相当。
更值得一提的是团队提出的三种评估视角。时间邻接:人不会严格卡着提示开停,泡棉回弹也需时间,故判断时同时参考当前和前一个时间窗。空间邻接:实时测试中被激活的传感器比预期多,排查确认不是电学串扰而是机械耦合——考拉睡衣把压力传导到更大区域,肢体搭靠也有类似效果。语义邻接:只在力度上不同的手势视为相邻,5种手势再按"社会可接受度"线性排列、相邻者亦算相邻,依据同样来自治疗师访谈——判断触摸"是否社会可接受"比精确说出名字更重要。
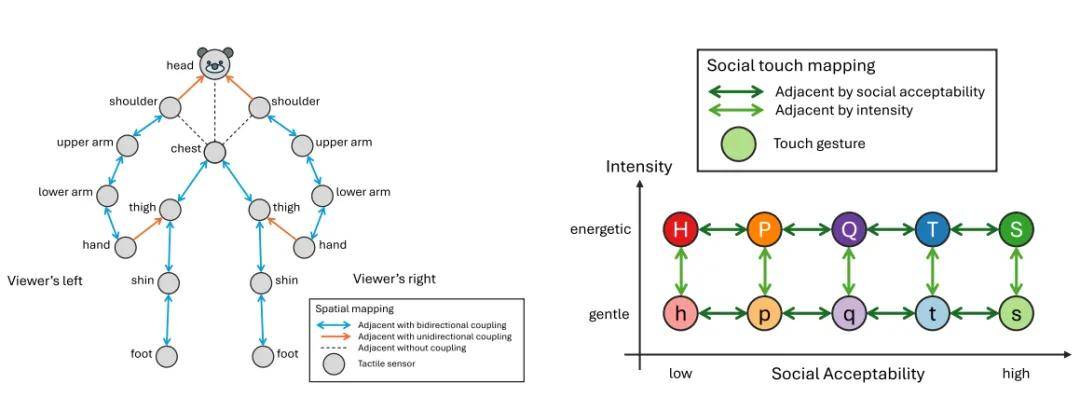
代入后重新评估:触摸检测F1提升到0.896,手势识别准确率从52.2%提升到86.6%。说明大部分错误来自起止时滞、机械耦合以及力度与相似手势的混淆,而非认成完全无关的触摸。混淆矩阵也印证:拍打与戳(都快)、抚摸与挠痒(都慢)之间错误更集中。
03.
用弹簧和阻尼,给机器人配一套情绪
团队认为现有机器人的触摸反应大多是一次性、事件式的确认,缺乏时间动态。方案来自心理学的趋近-回避理论:正向刺激引发趋近,负向引发回避,且强烈情绪往往是双相的——很负面的刺激撤除后,情绪不只回到中性还会短暂反弹到正向,反之亦然。
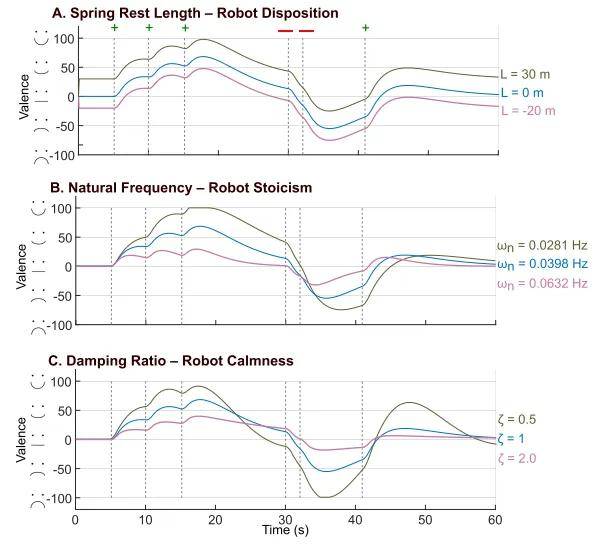
零阶系统没有记忆、反应瞬时;一阶系统有记忆但不振荡;只有二阶系统能同时满足。于是HERA的情绪被建模为质量-弹簧-阻尼系统:质量块位置代表当前效价,每次触摸转化为正或负的力脉冲,多个同时发生的力脉冲相加——同时施加的正负触摸有可能互相抵消。
三个参数对应三种"性格":弹簧自然长度决定无人打扰时回到的默认情绪(性情),自然频率决定反应幅度与快慢(淡定程度),阻尼比决定振荡是否被平抑(沉稳程度)。过阻尼显得没反应,欠阻尼像在小题大做,团队认为阻尼比接近1最合适——要保留一点振荡来体现双相反应。可视化上直接用嘴巴弯曲高度表示效价。
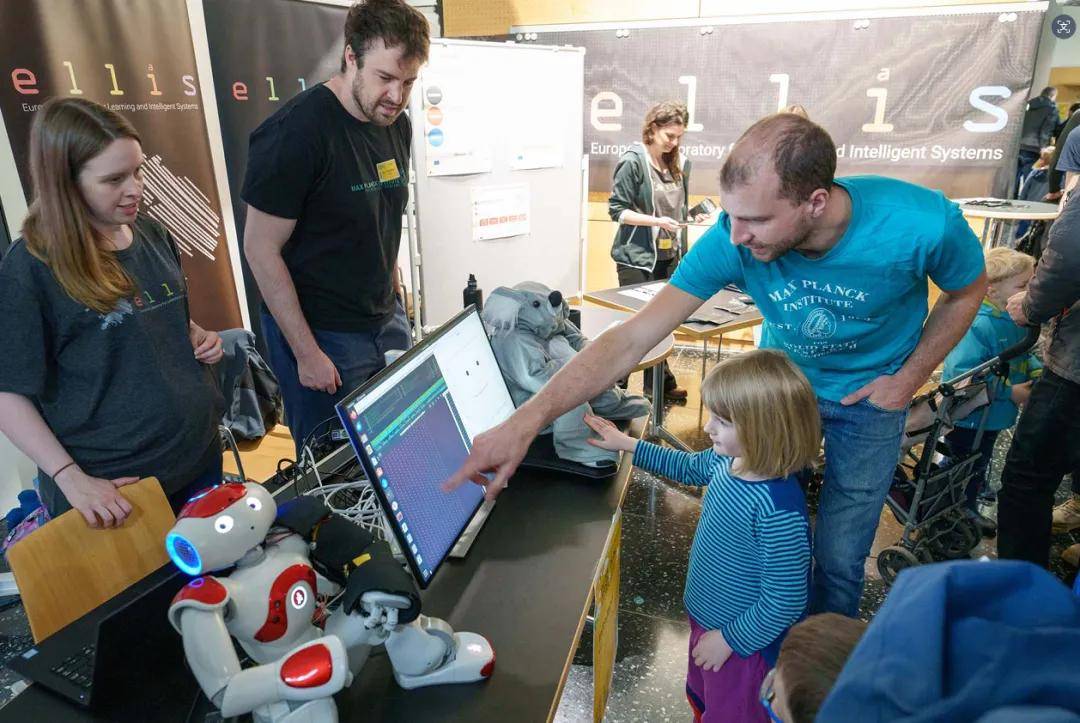
团队在研究所公开活动上做了6小时演示,NAO固定坐姿,旁边屏幕实时显示分类结果和会变表情的白脸,设定为挠痒和拍打为负、挤压抚摸戳为正,活动整体约3500人到场。软件几乎全程40Hz,但超过十块传感器同时被摸时会轻微延迟;分类器在部分触摸结束后会短暂误报,但这些时间邻接误差被情绪模型平滑掉了,观众没有察觉。有孩子被皱眉的脸弄得不开心,于是抚摸挤压试图让它笑;也有孩子反复拍打就为了让它难过。
团队也坦承局限:导电织物疑因氧化导致基线电阻上升、灵敏度下降,脚部等三块低灵敏传感器需重新设计;本次交互始终单一姿态,一旦机器人运动,自身接触带来的伪触摸将是新挑战;力度目前只有两档。这次演示并不构成正式用户研究,HERA作为自闭症儿童治疗工具的潜力仍需严格实验验证。传感器图纸与数据集均已公开。